文章目录
城市风场案例不是给建筑贴一层流动纹理,而是先把城市表面转成碰撞体素,再在有限求解域内运行 LBM,最后用粒子把速度场画出来。
实现思路导图
flowchart TD
  ROOT[城市风场 CFD]
  ROOT --> INPUT[空间输入]
  INPUT --> AREA[绘制求解区域]
  INPUT --> SAMPLE[采样 3D Tiles 高度]
  ROOT --> GRID[空间离散]
  GRID --> MASK[建筑固体掩膜]
  GRID --> LATTICE[北斗三维点阵]
  ROOT --> SOLVER[LBM 求解]
  SOLVER --> COLLIDE[碰撞与迁移]
  SOLVER --> BOUNDARY[边界与阵风]
  ROOT --> OUTPUT[速度图集与粒子可视化]
从用户区域建立求解域
用户左键绘制多边形,双击结束。程序先得到经纬度包围盒,再等待 3D Tiles 加载并采样表面高度:
const sample = await sampleBBoxHeights(viewer, bbox, {
  sampleRes: params.sampleRes,
  tileset: osmTileset,
  onProgress: (text) => {
    status.value = text;
  },
});采样值同时包含地形与建筑表面。structureMin 用来判断某个高度突起是否应当视为建筑结构,groundWindow 则控制局部地面估计窗口。
北斗三维网格承担空间离散
案例按指定层级建立三维点阵。区域过大或纹理预算不足时会自动降低层级:
lattice = buildLattice(bbox, params.level, hMin, hMax, {
  maxXY: 200,
  maxZ: 48,
  maxAtlas,
});随后生成两个掩膜:domainMask 表示多边形内的有效求解列,solid 表示地形和建筑占据的体素。碰撞体素可以用半透明盒或线框显示,便于检查采样是否把建筑识别出来。
LBM 求解与可视化分离
BeidouWindLBM 接收点阵、固体掩膜和入流参数。案例在每个高度层运行 D2Q9,并通过连续性关系得到垂直速度。求解结果进入纹理,粒子再从纹理中采样速度:
solver = new BeidouWindLBM(viewer, {
  lattice,
  solid: mask.solid,
  domain: domainMask,
  inflow: params.inflow,
  omega: params.omega,
  windDeg: params.windDeg,
  particleTexN: params.particleN,
});
粒子数量和实际绘制箭头数分别控制。前者影响速度场采样密度,后者影响屏幕上的几何提交量。
参数修改为什么有不同成本
透明度、步长和切片高度可以直接更新求解器。粒子纹理尺寸、播种网格或风向变化会改变资源布局,需要重建求解器。风场高度变化只重建点阵和掩膜,可以复用已经完成的表面采样。
结果的适用边界
这是浏览器内的交互式近似求解。网格分辨率受 GPU 最大纹理尺寸和实时帧率限制,不能替代工程级 CFD 网格、边界条件和收敛验证。它更适合方案预览、交互演示和局部趋势判断。
截图中的结果应该怎么看
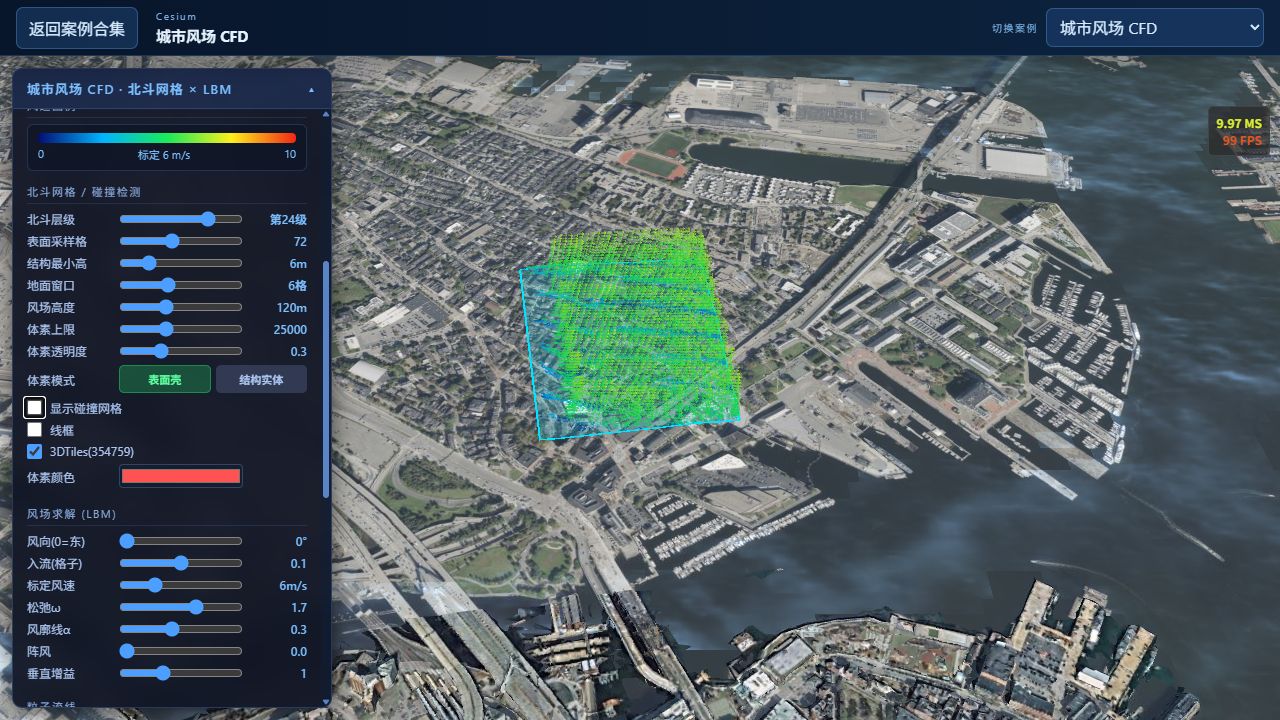
新的截图已经完成一次真实求解,不是初始化画面。青色四边形是用户绘制的有效区域;区域内部密集的绿色、青色短线是粒子在当前速度场中的运动轨迹。左侧统计显示这次计算使用第 24 级北斗网格,实际点阵是 158 × 140 × 32,总计 707840 个格点。
截图关闭了红色碰撞体素,否则建筑占用网格会遮住粒子。关闭的只是体素可视化,solid 掩膜仍然参与 LBM 求解。这个区别很重要:面板里的“显示碰撞网格”控制画面,不控制障碍物是否进入计算。
三套离散空间不能混在一起
实现中同时存在三套网格:
| 网格 | 用途 | 参数 |
|---|---|---|
| 表面采样格 | 从地形和 3D Tiles 读取表面高度 | sampleRes × sampleRes |
| 北斗三维点阵 | 表达求解域和固体占用 | nx × ny × nz |
| GPU 纹理图集 | 把三维速度场摊平成二维纹理 | atlasW × atlasH |
表面采样格是输入,不是最终 CFD 网格。程序先得到 72×72 的表面高度,再用双线性方式上采样到北斗点阵的 nx × ny。如果把两者当成同一分辨率,调整北斗层级时就必须重新请求 3D Tiles,交互成本会明显增加。
三维点阵也不能直接作为一张三维纹理使用,因为 WebGL 设备的三维纹理尺寸和兼容性限制更严格。案例把每个高度层排进二维图集:
const maxAtlas = Math.min(
  4096,
  viewer.scene.context.maximumTextureSize || 4096,
);

lattice = buildLattice(bbox, params.level, hMin, hMax, {
  maxXY: 200,
  maxZ: 48,
  maxAtlas,
});
buildLattice 会检查图集预算。当前层级放不下时自动降级,而不是创建一张超过 GPU 上限的纹理后等待 WebGL 报错。
如何从城市表面得到固体掩膜
sampleBBoxHeights 对包围盒内的经纬度格点执行场景高度采样。Cesium 的 sampleHeightMostDetailed 会同时考虑当前场景里的 3D Tiles 和地形,因此返回值更接近“从地心向外遇到的最高表面”。
采样完成后,程序先估计局部地面,再判断建筑结构:
mask = buildSolidMask(lattice, surfaceHeights, {
  structureMin: params.structureMin,
  groundWindow: params.groundWindow,
});
groundWindow 用邻域低值估计地面基准。表面高程比基准至少高出 structureMin,这一列才按建筑处理。随后从求解域底部填充到表面高度,得到 Uint8Array 固体掩膜。
这个方法能把明显建筑转成障碍物,但它不是建筑语义识别。高架桥、树冠、悬挑结构和多层空洞都会被压成按列占用的体素。文章必须明确这一点,否则读者会误以为模型保留了完整建筑拓扑。
D2Q9 在每个高度层算什么
LBM 不直接求解连续的速度方程,而是在每个格点维护九个离散方向的分布函数。一次迭代分成碰撞和迁移:
碰撞:fᵢ* = fᵢ - ω(fᵢ - fᵢᵉᵠ)
迁移:fᵢ(x + eᵢ, t + 1) = fᵢ*(x, t)
其中 ω 是面板里的松弛频率。它决定分布函数回到平衡态的速度,也间接影响数值黏性。ω 太接近稳定边界时,速度场容易振荡;数值更小则流场更黏、更平滑。
案例没有运行完整 D3Q19,而是在每个高度层执行 D2Q9。水平速度来自各层 LBM,垂直速度再通过连续性近似耦合。这样显著降低纹理通道和计算 pass 数,代价是垂直涡结构只能近似表达。
固体格点使用反弹边界。粒子遇到固体时不会继续穿过建筑,而会按速度纹理和播种规则重置或绕流。
入流、风廓线和阵风怎样进入求解
windDeg 决定入流面及水平方向。inflow 是格子单位下的数值速度,refWind 只负责把无量纲速度标定成图例中的米每秒,两者不是同一个参数。
风廓线使用高度幂律控制近地面和高处的速度差:
u(z) = uref × (z / zref)^αshear 对应指数 α。值越大,近地面减速越明显。gust 则让入流随时间发生周期或噪声扰动,它改变的是边界条件,不是简单让粒子动画加速。
速度场如何变成粒子轨迹
粒子位置也保存在 ping-pong 纹理中。每帧读取旧位置,在速度图集中做三线性近似采样,再写入新位置。下一帧交换两张纹理:
positionA --读取--> 粒子更新 pass --写入--> positionB
positionB --读取--> 下一帧更新   --写入--> positionA
particleN = 256 表示状态纹理边长为 256,因此总粒子数是 65536。visibleArrows 只限制最终绘制的箭头数。计算粒子和显示箭头分开后,可以保留较密的粒子状态,同时控制屏幕几何量。
life 是粒子寿命,dt 是推进步长,tailLen 是按格子尺度计算的箭头长度。增大 dt 不等于提高真实风速;它只是让粒子每帧跨过更远距离,过大时会穿过薄障碍或产生断裂轨迹。
一次完整执行的状态流
startDraw清理旧求解器和旧体素,进入绘制状态。finishDraw计算经纬度包围盒并调用runPipeline。- 等待 3D Tiles,就绪后完成场景表面采样。
- 构建北斗点阵、区域掩膜和固体掩膜。
- Worker 生成碰撞体素几何,主线程创建 Primitive。
BeidouWindLBM创建速度纹理、求解 pass 和粒子资源。- 渲染循环持续迭代速度场并更新粒子。
busy 只防止用户重复启动流程。surfaceSample 则是可复用的采样快照。修改求解域高度时可以复用它;重新绘制区域或修改表面采样分辨率才需要重新读取城市表面。
销毁为什么要分顺序
切换案例时先终止 Worker,再销毁求解器和事件处理器,然后移除体素、3D Tiles,最后销毁 Viewer。求解器持有 framebuffer、纹理和 Primitive;如果先销毁 WebGL 上下文,再让这些对象执行清理,就可能出现已失效资源访问。
实现主线是:3D Tiles 表面采样 → 北斗三维点阵 → 固体与区域掩膜 → LBM 速度场 → 粒子和切片可视化。
从零复现:城市风场 CFD 教程
案例源码位于 src/demos/cesiumdemos/city-wind-cfd/。建议先用小网格跑通,再增加表面采样格和求解层级。截图中的高密度参数不适合作为第一组调试参数。
第 1 步:让用户定义求解域
使用 ScreenSpaceEventHandler 收集多边形顶点,双击结束。计算经纬包围盒后在中心建立 ENU 坐标系,后面的网格尺寸、建筑高度和风速都使用米制局部坐标。
const frame = Cesium.Transforms.eastNorthUpToFixedFrame(center);
const inverseFrame = Cesium.Matrix4.inverseTransformation(
  frame,
  new Cesium.Matrix4(),
);
完成标志:把用户顶点转到 ENU 后,区域中心应接近 (0, 0, 0),东西和南北长度应与量测距离一致。
第 2 步:等待并采样建筑表面
先等待目标 3D Tiles 可见,再按规则网格生成屏幕或世界射线,用 scene.pickFromRayMostDetailed、pickPosition 等方式取得表面高度。没有命中的点回退到地形高度。
采样结果保存为规则二维高度场,不要只保存散点。后续结构体素判定需要按格点快速索引,而不是每个格子重新拾取一次场景。
第 3 步:建立固体掩膜
对每个水平格点比较体素中心高度与采样表面高度。结构实体模式把表面以下的层标记为固体;表面壳层模式只保留靠近表面的若干层。
solid[index3D(x, y, z)] = cellHeight <= sampledSurface[x + y * nx];先打开“显示碰撞网格”。若建筑区域没有红色体素,问题在采样或坐标映射;此时不要继续调 LBM。
第 4 步:初始化 D2Q9 分布函数
每个流体格点保存九个方向分布 f0...f8。初始速度设为入口风速,密度设为 1,再用平衡分布函数填充九个通道。二维切片的每一层独立求解,层间通过入口剖面和可视化组合。
feq_i = w_i · ρ · [1 + 3(e_i·u) + 4.5(e_i·u)² - 1.5(u·u)]松弛时间必须大于 0.5。过于接近 0.5 会降低数值黏性,但更容易在建筑尖角附近发散。
第 5 步:实现碰撞、迁移和边界
一次迭代先由九个分布求密度与速度,再向平衡态松弛;随后按离散方向把结果迁移到相邻格点。固体格点执行反弹边界,把进入墙面的分布反向返回。
for (let iteration = 0; iteration < stepsPerFrame; iteration += 1) {
  collide(readAtlas, collisionAtlas);
  stream(collisionAtlas, writeAtlas, solidMask);
  swapAtlases();
}
入口写入风向和风速,出口使用零梯度近似,上下边界按案例需要设为滑移或无滑移。完成标志:没有建筑时速度场接近均匀;加入单个方盒后,迎风面减速、两侧加速、背风面形成尾流。
第 6 步:用粒子解释速度场
LBM 输出速度图集后,在 GPU 中推进 3D 粒子。粒子先根据高度选择图集层,再采样水平速度;进入固体或离开区域时重生。颜色由速度大小映射到色带。
截图中的青色框是求解域,彩色点线是速度粒子。只有两者同时出现且统计显示已完成迭代,才算得到可解释结果。
第 7 步:管理异步状态
把状态明确分为 idle → sampling → building-mask → solving → ready。每次重新绘制区域时递增 requestId;Worker 或采样回调结束时,只允许当前 id 提交。
取消操作需要终止 Worker、丢弃待提交结果并恢复面板状态。只隐藏 Primitive 会留下仍在运行的求解任务。
验收与排错
- 风场穿过建筑:检查固体掩膜纹理层和 LBM 图集层是否使用同一索引。
- 速度突然变成 NaN:降低松弛强度、时间步或入口风速,检查密度是否为零。
- 结果上下翻转:检查图集行号到高度层的换算。
- 粒子很多但看不出流向:先降低寿命并增加拖尾,再检查速度色标范围。